

پیش بینی مسیر عابر پیاده
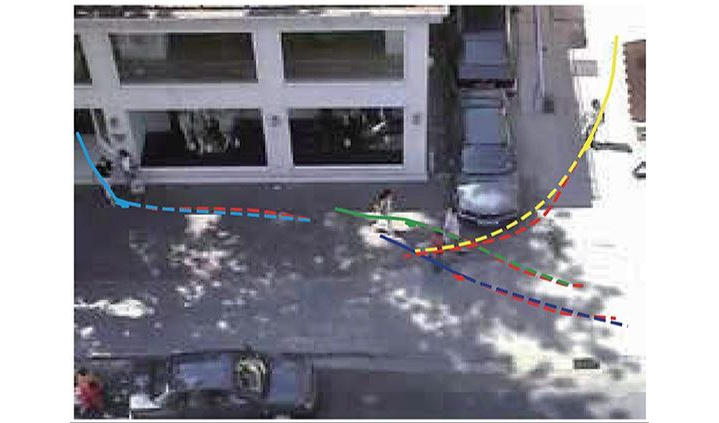
پیشبینی مسیر آینده ی عابرین پیاده در هنگام حرکت در محیط های مختلف یک تسک پیچیده و ضروری است. این موضوع نه تنها مستلزم درک الگو های حرکتی عابرین پیاده بلکه تأثیرات تعامل آنها با محیط اطراف و عابرین دیگر است. چالش اصلی در مدل سازی دقیق ماهیت پویای حرکت عابر پیاده است که اغلب تحت تأثیر عواملی مانند تعاملات اجتماعی، موانع و ویژگی های محیطی است. هدف پروژه ما با پرداختن به این پیچیدگی ها ایجاد یک سیستم قابل اعتماد برای پیش بینی مسیر عابرین پیاده است.
برای رسیدن به این هدف، ما از شبکه های عصبی گراف (Graph Neural Networks) استفاده می کنیم. GNN ها به دلیل توانایی بالایی که در مدل سازی تعاملات پیچیده بین افراد دارند برای این تسک بسیار مناسب هستند. صحنه به عنوان یک گراف مدل سازی می شود که در آن گره ها عابرین پیاده و لبه ها روابط بین آنها را نشان می دهند. این ساختار به مدل اجازه می دهد تا از تعاملات محلی بین همسایگان و همچنین پویایی کلی شبکه یاد بگیرد. GNN ها در یاد گرفتن وابستگی ها و تفاوت های ظریف در تعاملات فضایی و اجتماعی برتری قابل توجهی دارند که آنها را قادر می سازد تا پیش بینی های دقیقی در مورد رفتار عابر پیاده در آینده انجام دهند.
کاربرد های پیش بینی دقیق مسیر آینده ی عابرین پیاده بسیار گسترده است. در سیستم های مسیریابی خودکار، پیشبینی حرکت عابر پیاده میتواند مسیرها را برای کاهش زمان سفر و ازدحام بهینه کند. سیستمهای مدیریت ترافیک هوشمند میتوانند از این پیش بینی ها برای تنظیم علائم راهنمایی و رانندگی و اولویت بندی ایمنی عابران پیاده، بهویژه در مناطقی با ترافیک زیاد استفاده کنند. وسایل نقلیه خودران، با درک رفتار عابر پیاده، می توانند تصمیمات آگاهانه تری بگیرند و مسیریابی روان تر و ایمن تری در محیط های شلوغ داشته باشند. علاوه بر این، سیستم های نظارتی می توانند از پیش بینی دقیق مسیر عابر پیاده با شناسایی خطرات و ناهنجاری های احتمالی به صورت بلادرنگ بهره مند شوند. همچنین، در زمینه تعامل انسان و ربات، توانایی پیش بینی حرکت عابر پیاده برای توسعه رباتهایی که میتوانند به طور ایمن و مؤثر در فضاهای پرجمعیت انسان حرکت کنند و همکاری و ایمنی را افزایش دهند، بسیار مهم است.
اعضای پروژه:
امیررضا محمدنژاد شبلی
محمد سرهنگ زاده